概要
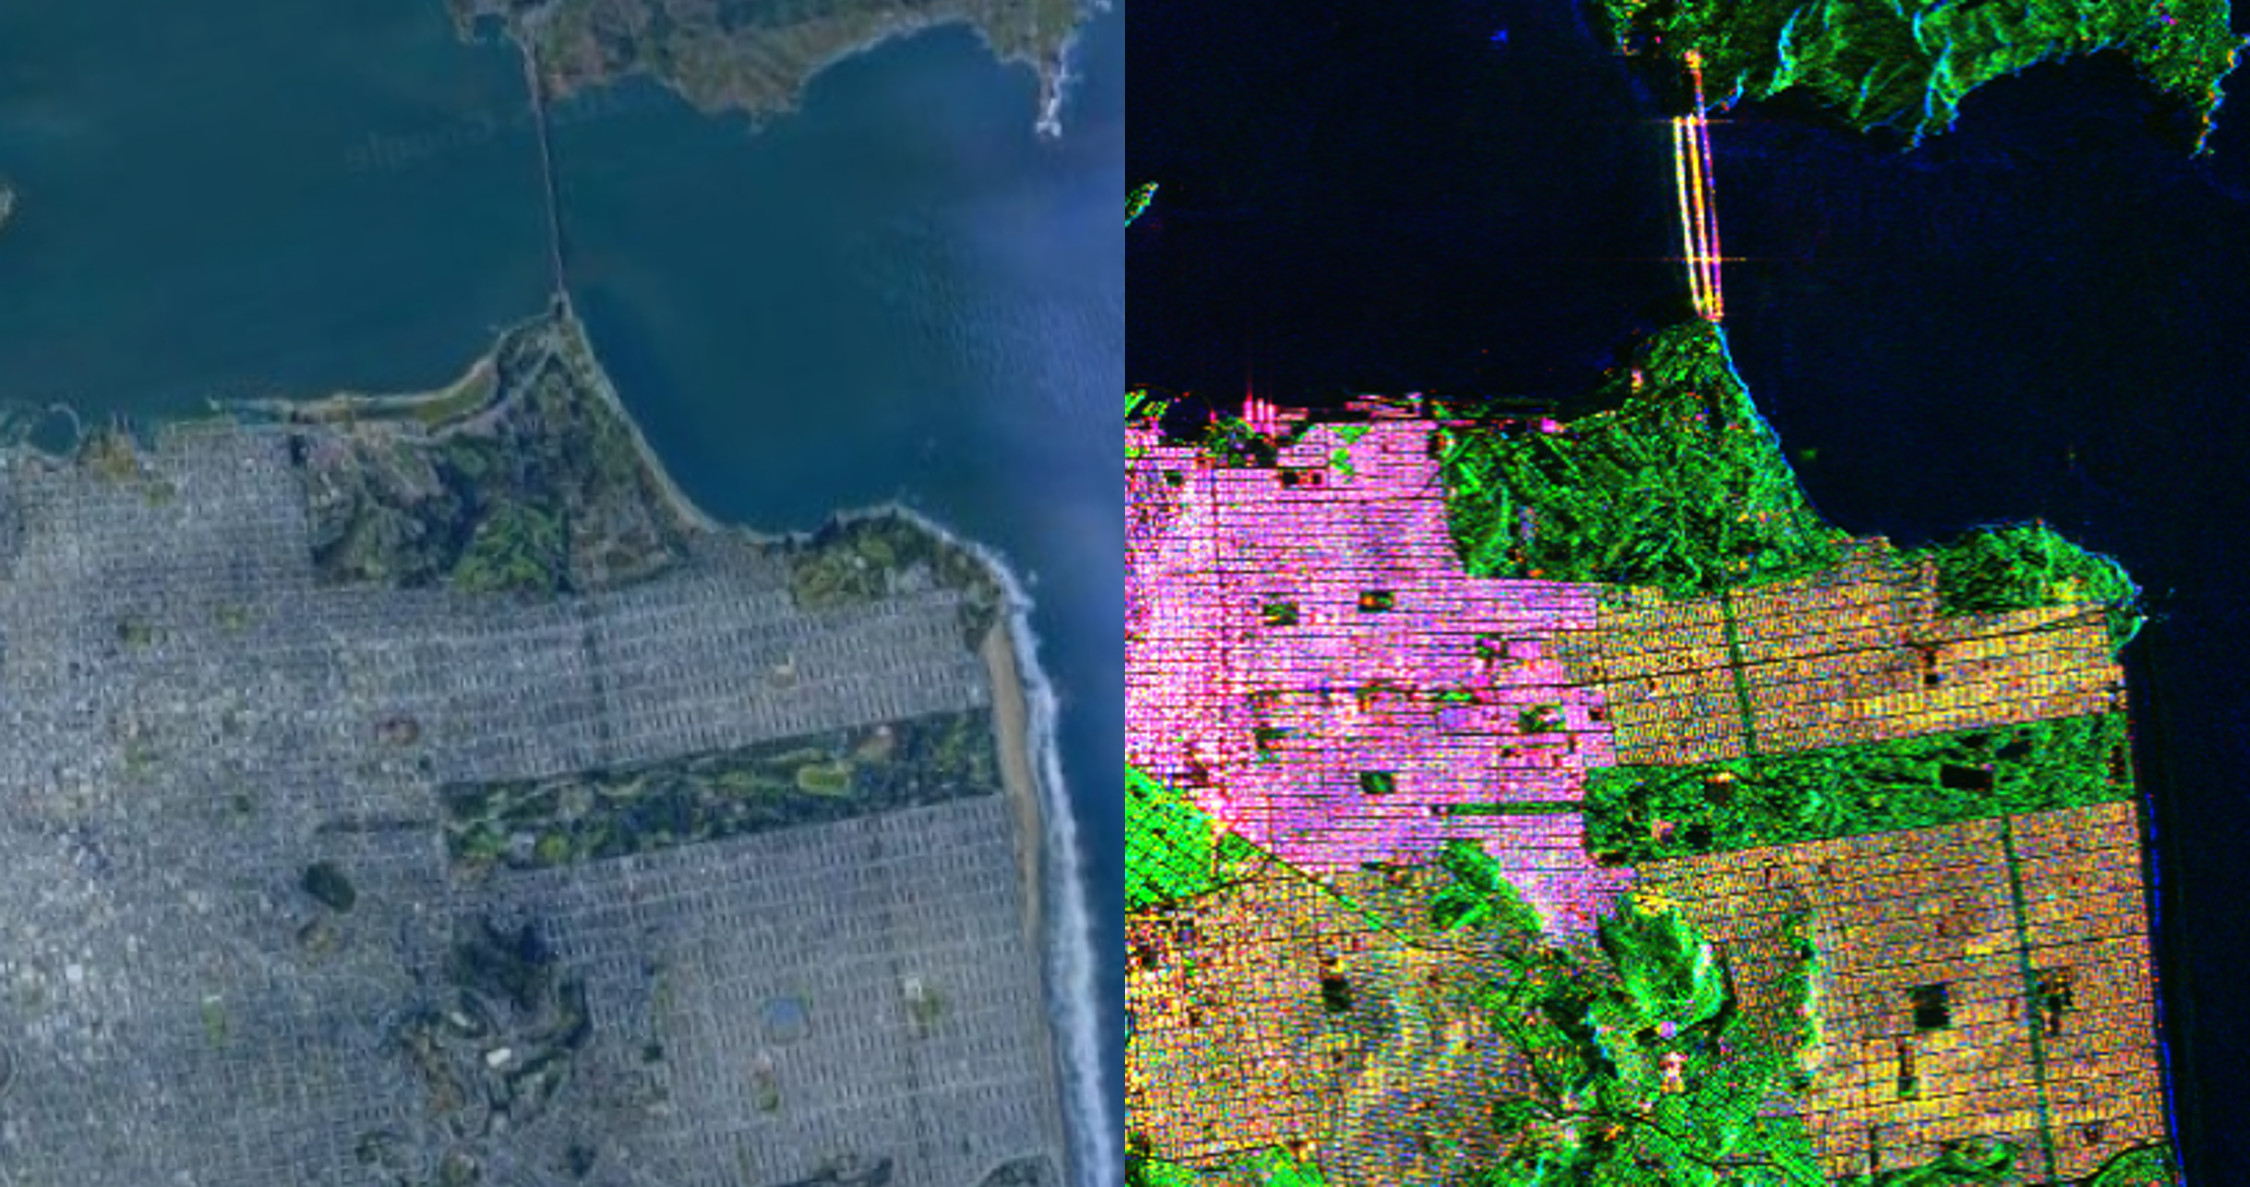
当研究室では,電波を用いた画像の生成手法と解析手法について,理論と実験の両面から研究を行っています.主なキーワードとしては合成開口レーダ(Synthetic Aperture Radar: SAR)です.SARとは航空機や人工衛星などの移動するプラットフォームにレーダを搭載し,プラットフォームの移動により仮想的に大開口のアンテナを合成することで,観測対象の高分解能な画像を生成する技術です.当研究室ではSARのプラットフォームとして従来から用いられてきた航空機や人工衛星に加え,近年様々な分野で利活用が拡大するドローンや,小型の無人車両,無人ボートなど,様々な新しいプラットフォームにSARの技術を応用することを検討しています.
元々のレーダの受信信号
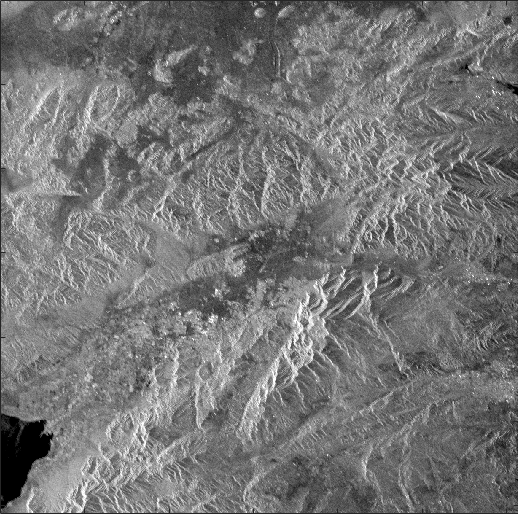
受信信号から生成したSAR画像
以下では,当研究室の研究を「合成開口レーダによるイメージング技術」と「レーダ散乱断面積の計測技術」の二つの柱に分けて紹介します.前者は電波によって高分解能な画像をどのように生成するかという技術,後者はその画像を用いて目標の散乱特性をどのように測るかという技術であり,いずれもSARの信号処理を共通の基盤としています.
合成開口レーダ(SAR)によるイメージング技術
SAR観測の自由度は,レーダそのものの性能だけでなく,どのようなプラットフォームがどのような軌道で観測するかによって大きく変わります.当研究室では,ドローンや小型無人車両といった新しいプラットフォームと,円軌道や回転軌道といった多様な観測軌道に着目し,SARの適用範囲を広げる研究を行っています.
ドローン搭載SAR
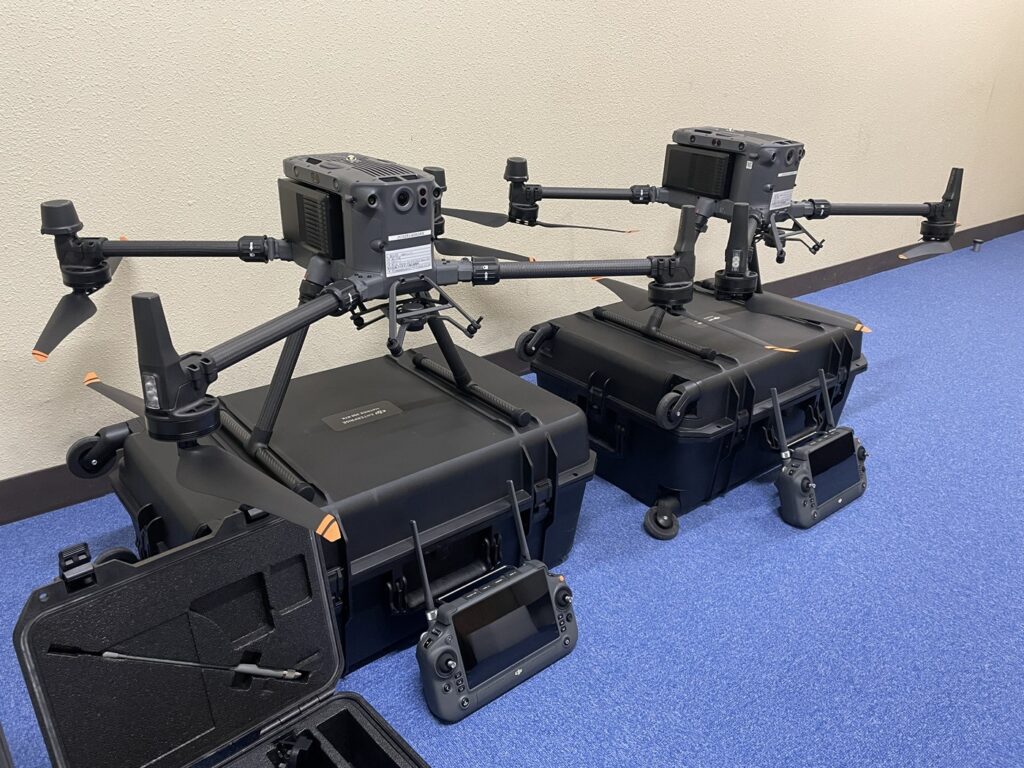
研究室で保有するドローン(DJI Matrice 350 RTK)
SARのプラットフォームとしては一般的に人工衛星や航空機が用いられますが,近年ではドローンをプラットフォームとしたSARが盛んに研究されており,当研究室でも重要な研究テーマの一つとして位置づけ,ドローン搭載SARの研究開発を進めています.ドローンは機動的かつ変則的な飛行を行えることが大きな特徴で,これにより従来のプラットフォームでは難しかった様々な軌道でSAR観測が行えるようになります.例えば,ドローンを鉛直方向に飛行させて建造物のSAR画像を生成したり,ドローンを平面的に飛行させて三次元画像を再構成したり,あるいは球面的な走査など,もっと複雑な軌道を飛行してSAR画像を生成することも可能となります.
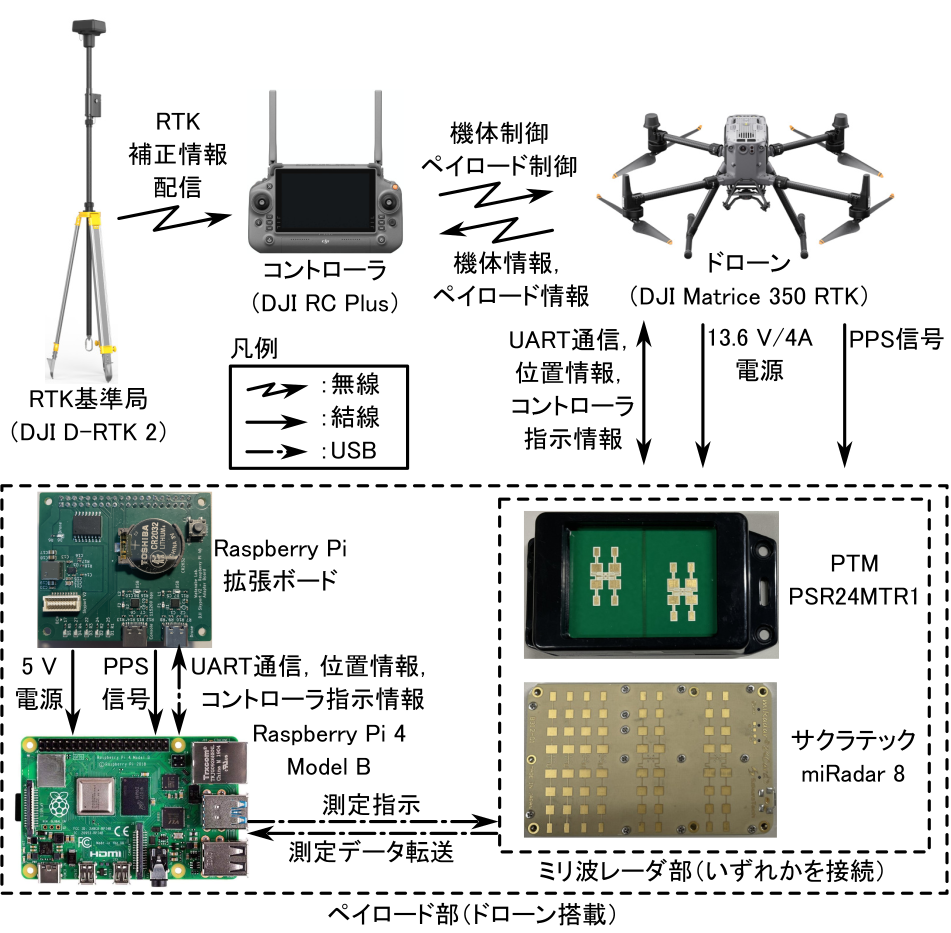
システム構成
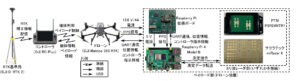
当研究室では現在,24 GHz帯のミリ波レーダ・MIMOレーダをドローンに搭載したSARシステムの開発を行っています.上図にシステム構成を示します.機体にはDJI社の産業用ドローンであるMatrice 350 RTKを用い,精密な位置情報の取得にはRTK-GNSSとしてDJI D-RTK 2を使用しています.レーダの制御やRTK-GNSS測位情報の収録にはシングルボードコンピュータを用い,ドローンの内蔵コンピュータと通信するための拡張基板と組み合わせています.
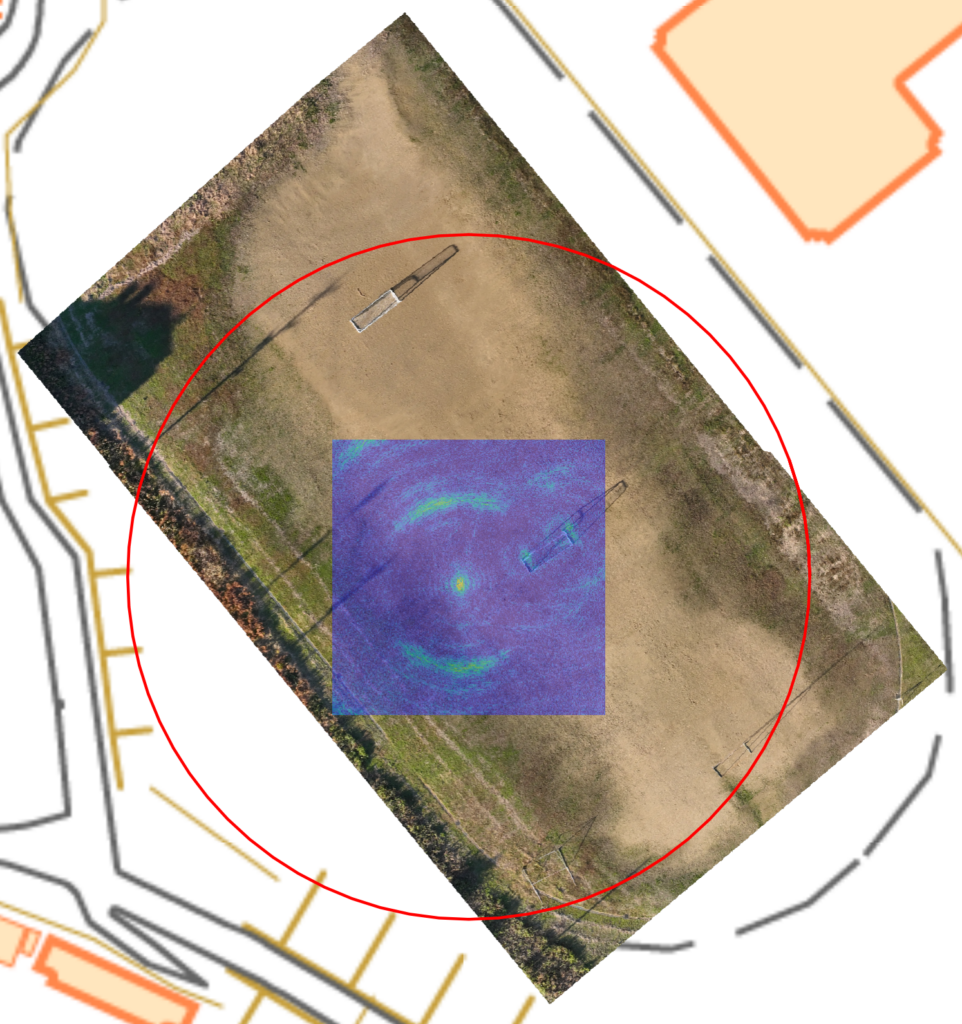
また,レーダだけではなく,LiDARと組み合わせた観測も実施しています.上記の画像はドローン搭載LiDARであるDJI Zenmuse L2で取得したオルソ画像とSAR画像を重ね合わせて表示した例です.上記の画像の赤線で示すようにドローンを円軌道で飛行させ,円の中心に目標物を置いてSAR観測を行いました.中心にある目標物からの強い応答と,グラウンド上に設置されたゴールからの応答がわかります.
ミリ波帯のSARで重要となってくるのがドローンの動揺補正や軌道推定アルゴリズムで,RTK-GNSSだけの位置精度ではうまくSAR画像が生成できません(それでも上記の画像は補正無しで何となく画像にはなっているのですが).現在はより鮮明なSAR画像の生成に向けて動揺補正アルゴリズムの開発を進めています.
本システムの詳細と,円軌道観測による実験結果については下記のページで紹介しています.
円軌道合成開口レーダ(Circular SAR)
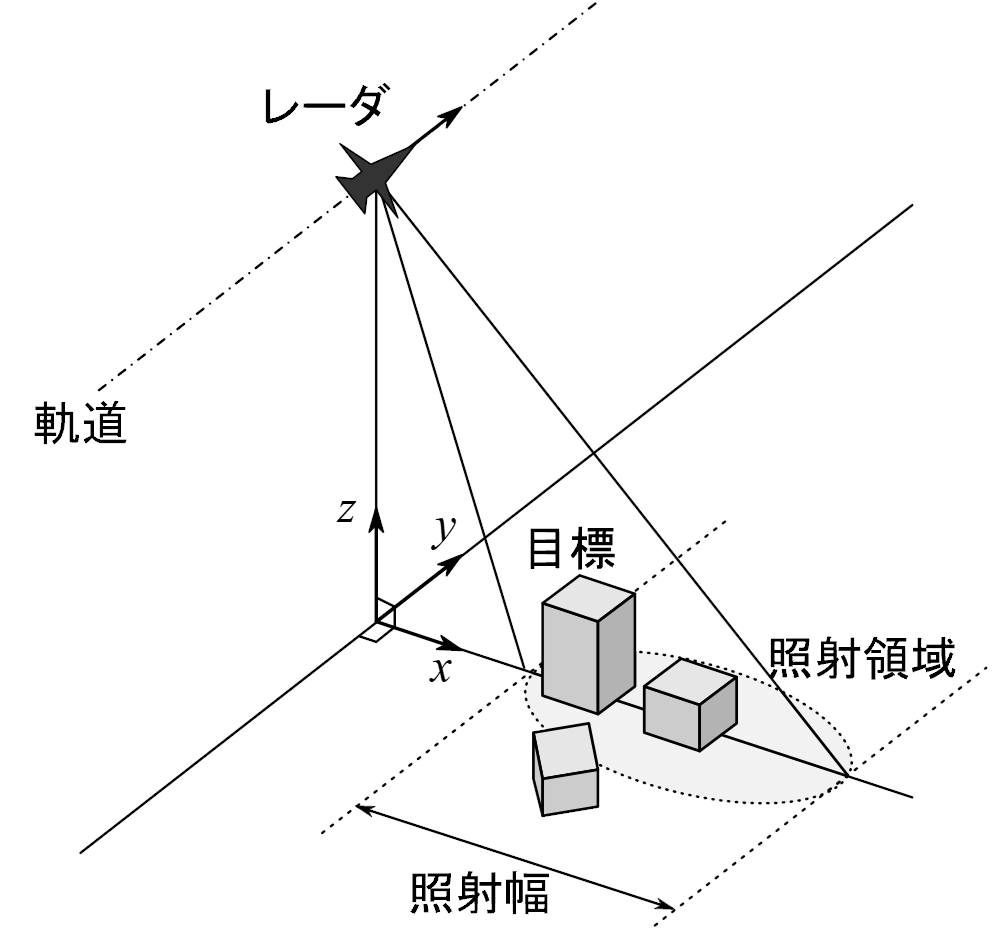
直線軌道SAR
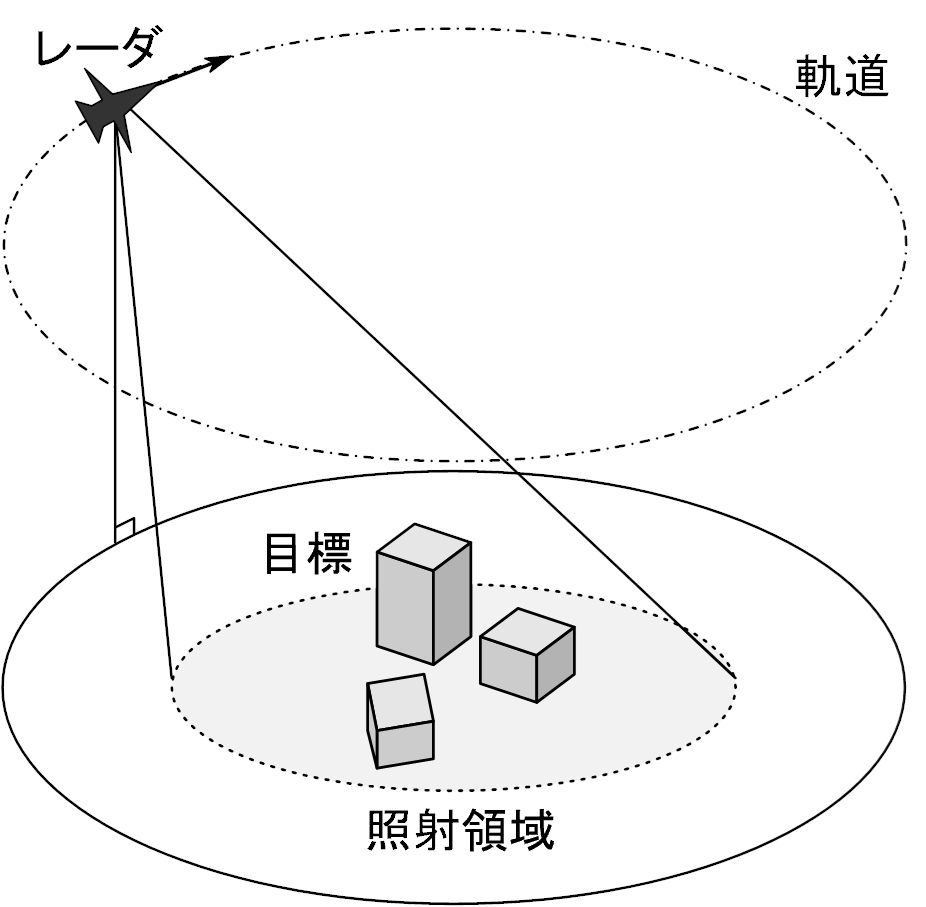
円軌道SAR
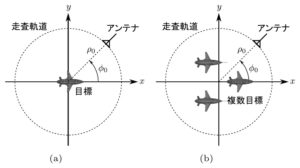
上の図のように,SARは通常,プラットフォームの直線的な移動を利用(直線軌道SAR)するものですが,当研究室で研究を進めている円軌道合成開口レーダ(Circular SAR: CSAR)は,プラットフォームを観測対象物を中心とした円形状に飛行させることでSAR画像の生成を行う技術です.
最近は二つのレーダ画像間の位相差を計算することで目標物の変位を測定する差分干渉解析(Differential Interferometry)と呼ばれるレーダ画像解析技術をCSARに応用し,土砂災害の兆候を検知することを目的とした研究を行っています.
アンテナ回転式合成開口レーダ(RoSAR)
CSARは目標物の周囲をアンテナが回転する方式ですが,ここで説明するアンテナ回転式合成開口レーダ(Rotating SAR: RoSAR)はある半径でアンテナが回転し,回転するアンテナ周囲の全方位を画像化するという方式です.要はCSARは円軌道の内側を画像化するのに対し,RoSARは円軌道の外側を画像化しようというアイディアです.例えばこの技術を無人車両に搭載すれば,夜間や悪天候でも周囲の障害物の位置を特定する技術が実現できます.
なお,本テーマはスズキ財団の2024年度研究助成に採択されています(下記の関連記事を参照).
小型無人車両搭載SAR
ドローンと並ぶ新しいプラットフォームとして,小型無人車両(Unmanned Ground Vehicle: UGV)へのSARの搭載を検討しています.地上を走行する車両は,飛行するプラットフォームと比べて積載重量や電源の制約が緩やかであり,低速かつ安定した走行によって長い合成開口長を確保しやすいという利点があります.一方で,地面に近い低い高度からの観測となるため,路面や周囲の構造物からの反射(クラッタ)の影響を受けやすいという課題があります.当研究室では,このような地上プラットフォームに適した観測方式と信号処理の検討を進めています.
レーダ散乱断面積(RCS)の計測技術
当研究室のもう一つの柱が,レーダ散乱断面積(Radar Cross-Section: RCS)の計測技術です.RCSは本来,目標から十分に離れた遠方界において定義される量であり,大きな目標を高い周波数で測定しようとすると非常に大きな測定設備が必要となります.当研究室では,レーダ画像(SAR/ISAR)の技術を計測に応用することで,この制約を信号処理によって緩和する研究を行っています.
レーダ散乱断面積(RCS)とは
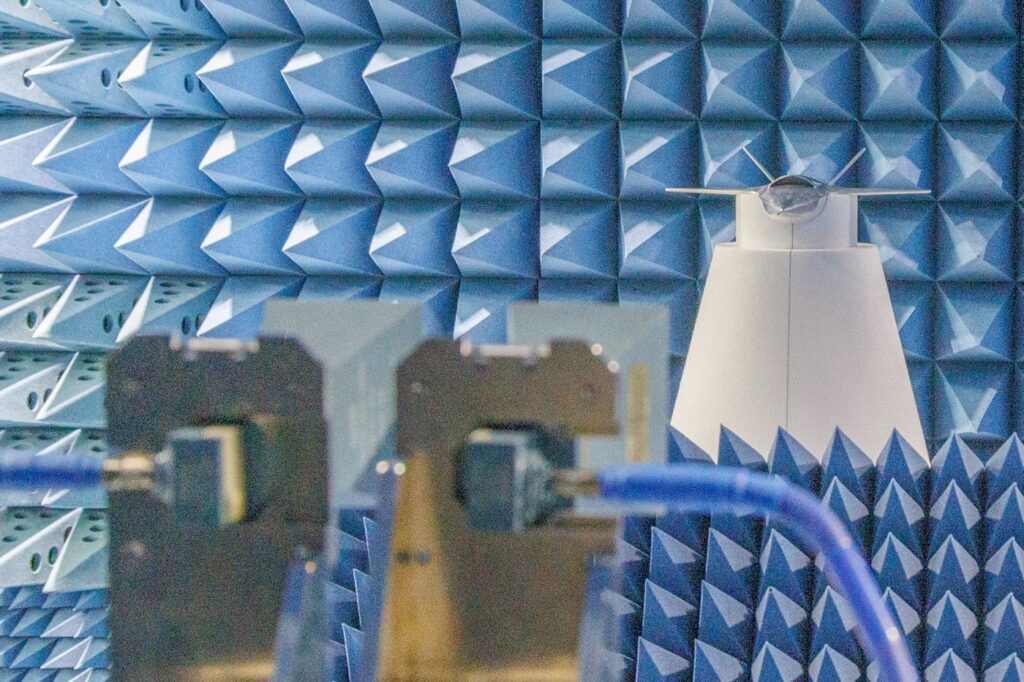
航空機模型のRCS測定の例(手前に見えるのは送受信アンテナ)
このテーマは他テーマと比べて専門性が高く,説明が難しくなります.レーダ散乱断面積(Radar Cross Section: RCS)とはレーダで目標物を観測したとき,レーダ波を目標物がどの程度反射するのかを表す指標で,レーダの分野では基本的かつ重要な物理量です.例えば車載レーダの分野では,自動車や歩行者からおおよそどれだけの強さの反射があるのかを知っておけば,その情報をレーダの送信電力やアンテナの設計に生かすことができるでしょう.防衛分野ではできるだけ自機のRCSを低減させ,相手方のレーダから発見されづらくする,いわゆるステルス技術が重要となりますが,このステルス性能の評価はまさにRCSを測定し,評価するということです.
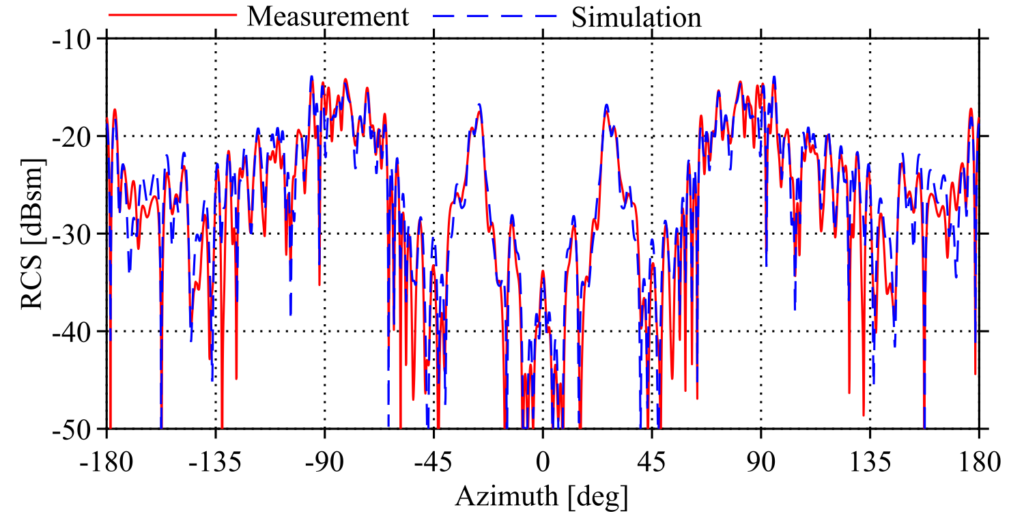
RCS測定結果の例(実線:実測,破線:電磁界シミュレーション)
実際に,最初の写真に示した航空機模型のRCS測定を行った結果が上に示す図です.縦軸は電波の反射強度を表すRCS,横軸は電波の照射方位を示し,0°が模型の正面(上の写真の状況),±180°が後ろ,±90°が航空機模型の真横から電波を照射した場合の反射強度を示しています.実線は実測値,破線は数値電磁界解析によるシミュレーション結果で,両者がよく一致しているのがわかります.この図を見ると,正面0°方向からレーダ波を照射した場合は反射が弱く,レーダから見つけづらいことがわかります.一方で,±90°付近ではRCSが大きくなり,レーダから発見されやすいことになります.その他,±30°付近にある大きな山(ピーク)は航空機模型の翼からの反射です.このように,目標のRCSがわかれば,レーダから目標がどのように見えるかが一目でわかるようになります.
遠方界条件という制約
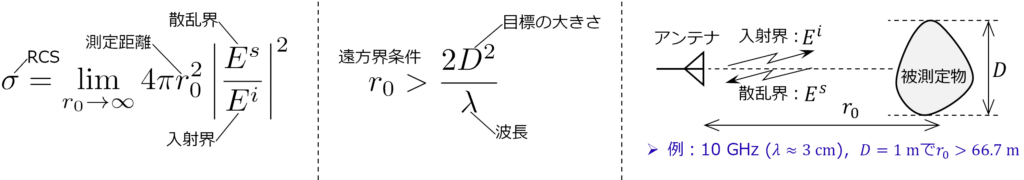
遠方界条件
RCSは目標物の遠方で定義される量で,遠方とみなせる距離(遠方界条件)は目標が大きくなるほど,またレーダ波の周波数が高くなり波長が短くなるほど増大します.上記の遠方界条件の計算式に基づくと,幅1 mの目標を10 GHzの周波数で観測する場合,遠方とみなせる距離は66.7 mに及びます.このように,高い周波数で大きな目標のRCSを直接測定しようとすると,確保すべきアンテナと目標との距離は非常に長くなり,測定設備(大型の電波暗室は非常に高価)や用地の問題から直接測定は現実的な選択肢ではなくなる場合があります.
レーダ画像に基づく近傍界遠方界変換(NFFFT)
前置きが長くなりましたが,ようやくここで登場するのがタイトルにもある近傍界遠方界変換(Near-Field-to-Far-Field Transformation: NFFFT,Near-Far変換,NF変換など)と呼ばれる技術です.NFFFTとは近傍(遠方界条件を満たさない距離)で測定した電磁界(散乱界)をRCSが定義される遠方界へ変換する信号処理のことをいいます.このNFFFTにもいくつかの手法がありますが,当研究室で着目しているのがレーダ画像方式またはISAR(Inverse SAR, 逆合成開口レーダ)方式のNFFFTです.
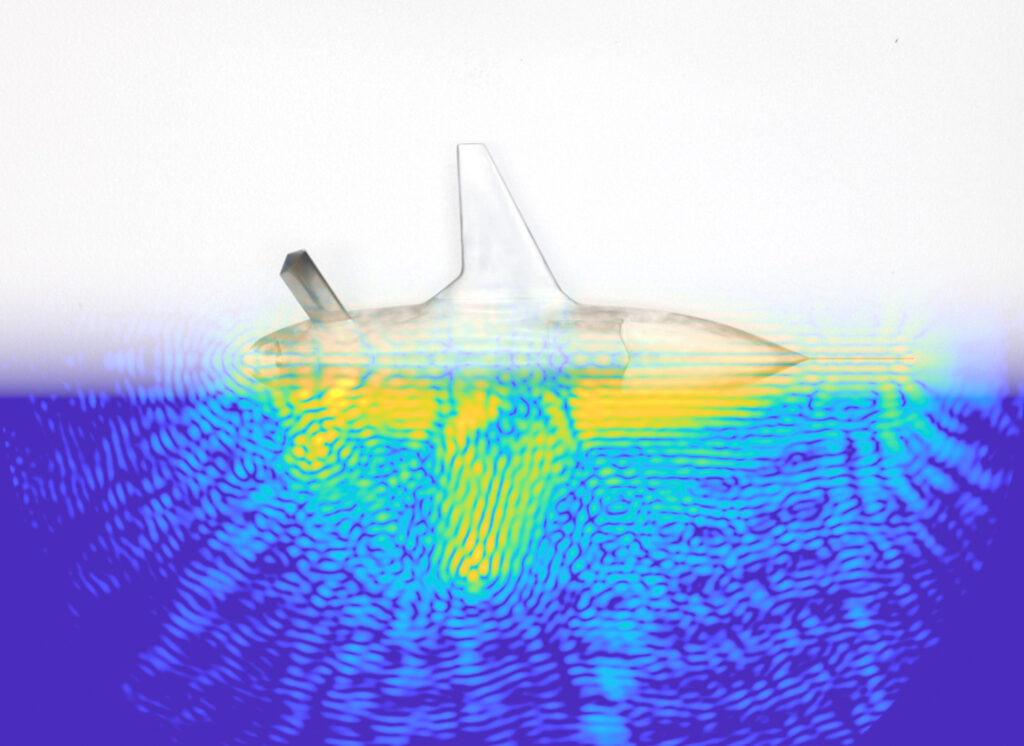
ISAR画像の例(写真との重ね合わせ)
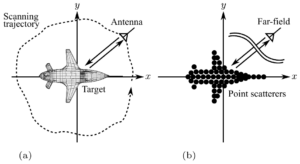
上の画像のように,まずは近傍で測定した電磁界からSARの原理に基づいてレーダ画像を生成します.例えば,送受信アンテナを特定の位置に固定し,目標物を回転台の上に配置して回転させながら電波の送受を行います.この場合,アンテナは目標の周囲を相対的に円軌道で回転するということになり(円形のアンテナ走査),Circular SARと同じアルゴリズムでレーダ画像が生成できます.
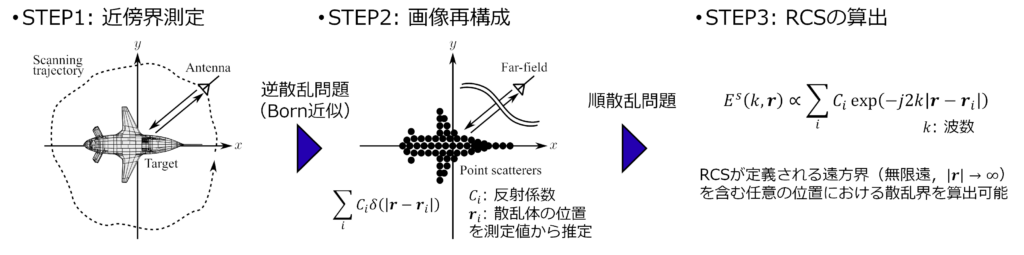
レーダ画像方式NFFFTの原理
上の図のように,レーダ画像方式のNFFFTではこの生成されたレーダ画像を電磁波の放射源とみなし,これにより遠方界を含む任意のアンテナ位置での電磁界を計算します.この計算で求めた遠方界での電磁界から,RCSが計算できることになります.
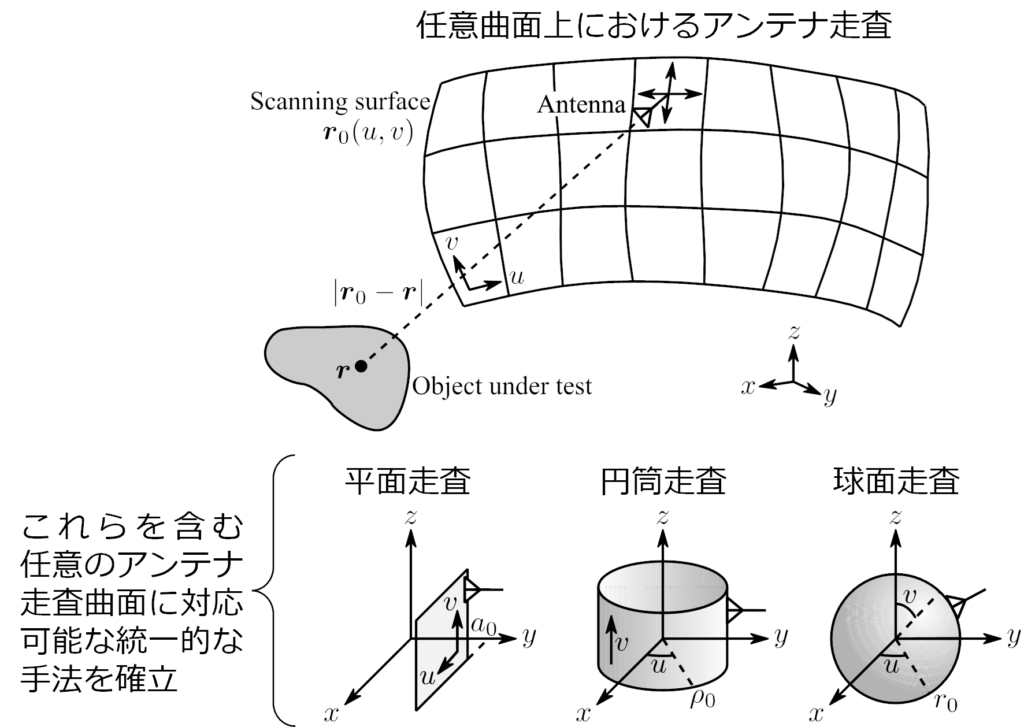
当研究室で開発したNFFFT法(任意曲面上のアンテナ走査に対応)
従来のレーダ画像方式NFFFTは,アンテナの走査軌道が直線や平面,円や円筒など,単純な形状に限定されていました.当研究室ではこの従来の測定理論を一般化して任意軌道のアンテナ走査によるNFFFT法を開発し,測定の自由度を大幅に向上させることに成功しました.今後は本手法をドローン搭載SARや車両搭載SARなどへ応用し,室内に収容が困難な大型目標のRCS測定の実現を目指しています.
関連するページ
本テーマに関する発表内容の詳細は,下記のページで紹介しています.

その他の研究テーマ
アレーアンテナ周囲の結合物の可視化
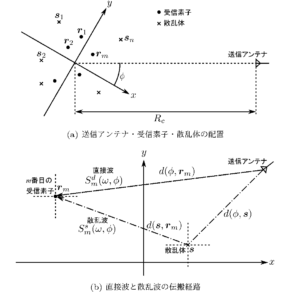
アレーアンテナによる高分解能な到来方向推定の精度は,素子間相互結合や,アンテナ筐体・治具といったアレー素子近傍の散乱体によって劣化します.本来の推定性能を得るためには,アレー校正に加えて,散乱体がどこに存在し,どの程度の強さで散乱しているのかを把握し,設計・製作の段階でその影響を低減することが重要となります.当研究室では,レーダ画像の技術をアレー素子の近傍界に適用し,素子近傍の散乱体を可視化する手法の検討を行っています.
土壌含水率の推定
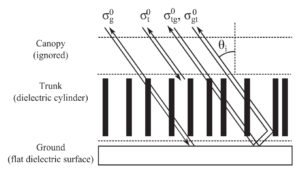
偏波SAR画像から土壌の水分量を推定する問題は,レーダ後方散乱が土壌の水分だけでなく,幹や枝といった植生の構造からも強い影響を受けるため,特に森林地帯では困難な課題となります.当研究室では,共偏波比のような単純な偏波パラメータが森林地帯の水分量を推定する指標となり得ることに着目し,森林散乱のシミュレーションと,条件を制御した実験の両面から検討を行っています.